 ice
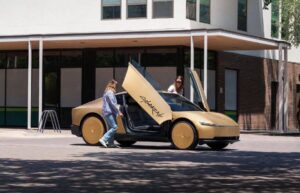
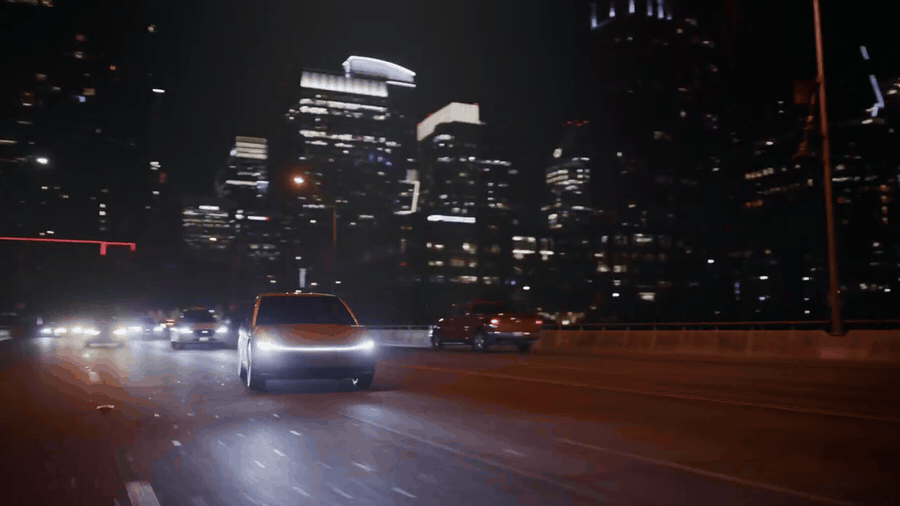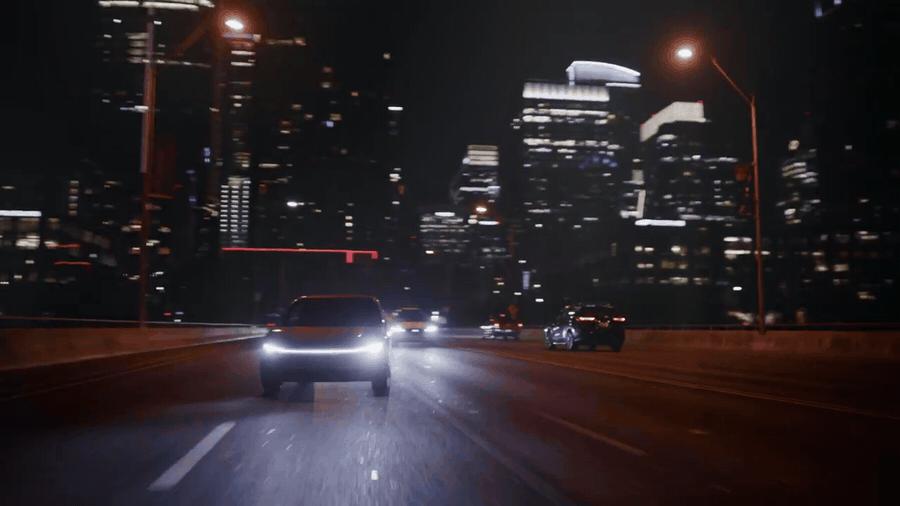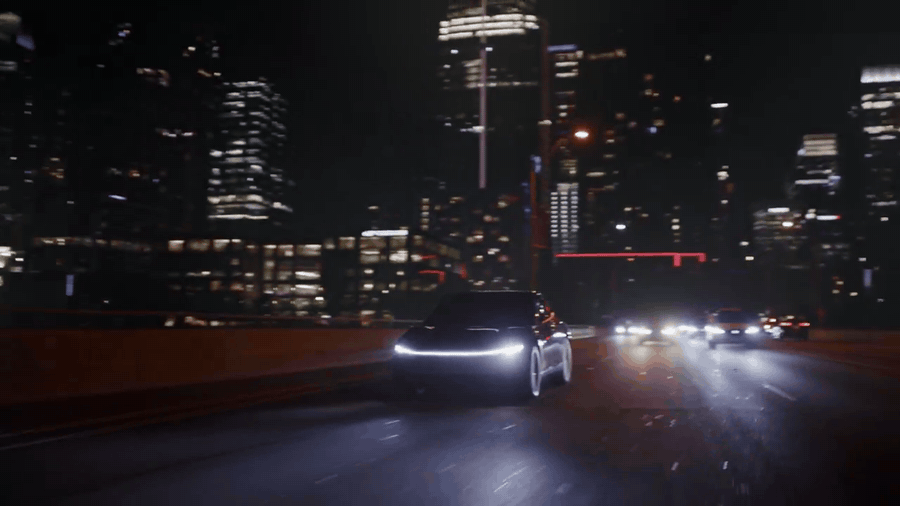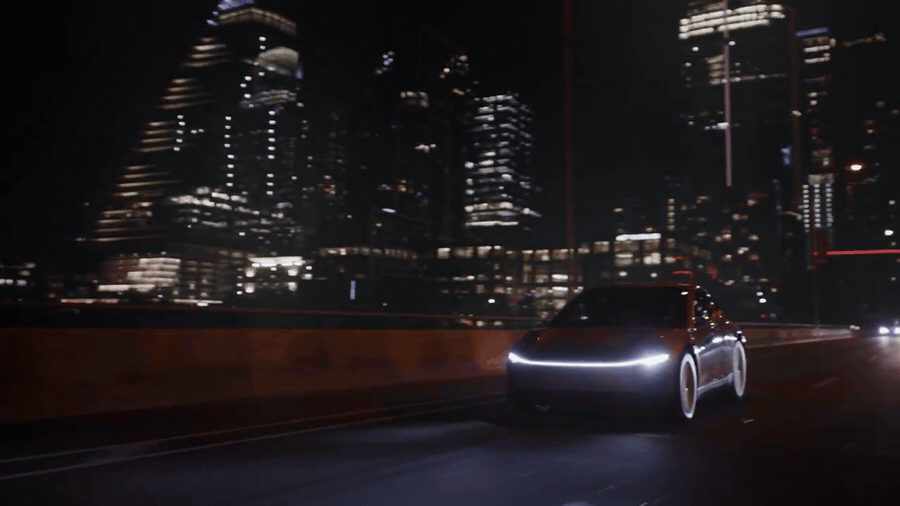
9月3日,特斯拉办了一场没有直播的发布会,只邀请少数人到场,预热靠官网倒计时和与会者发布的照片视频。主角 Cybercab 没有方向盘,没有踏板,也没有传统意义上的侧后视镜。它不打算沿用传统汽车思路,重点是把单车成本和每英里运营成本压低。
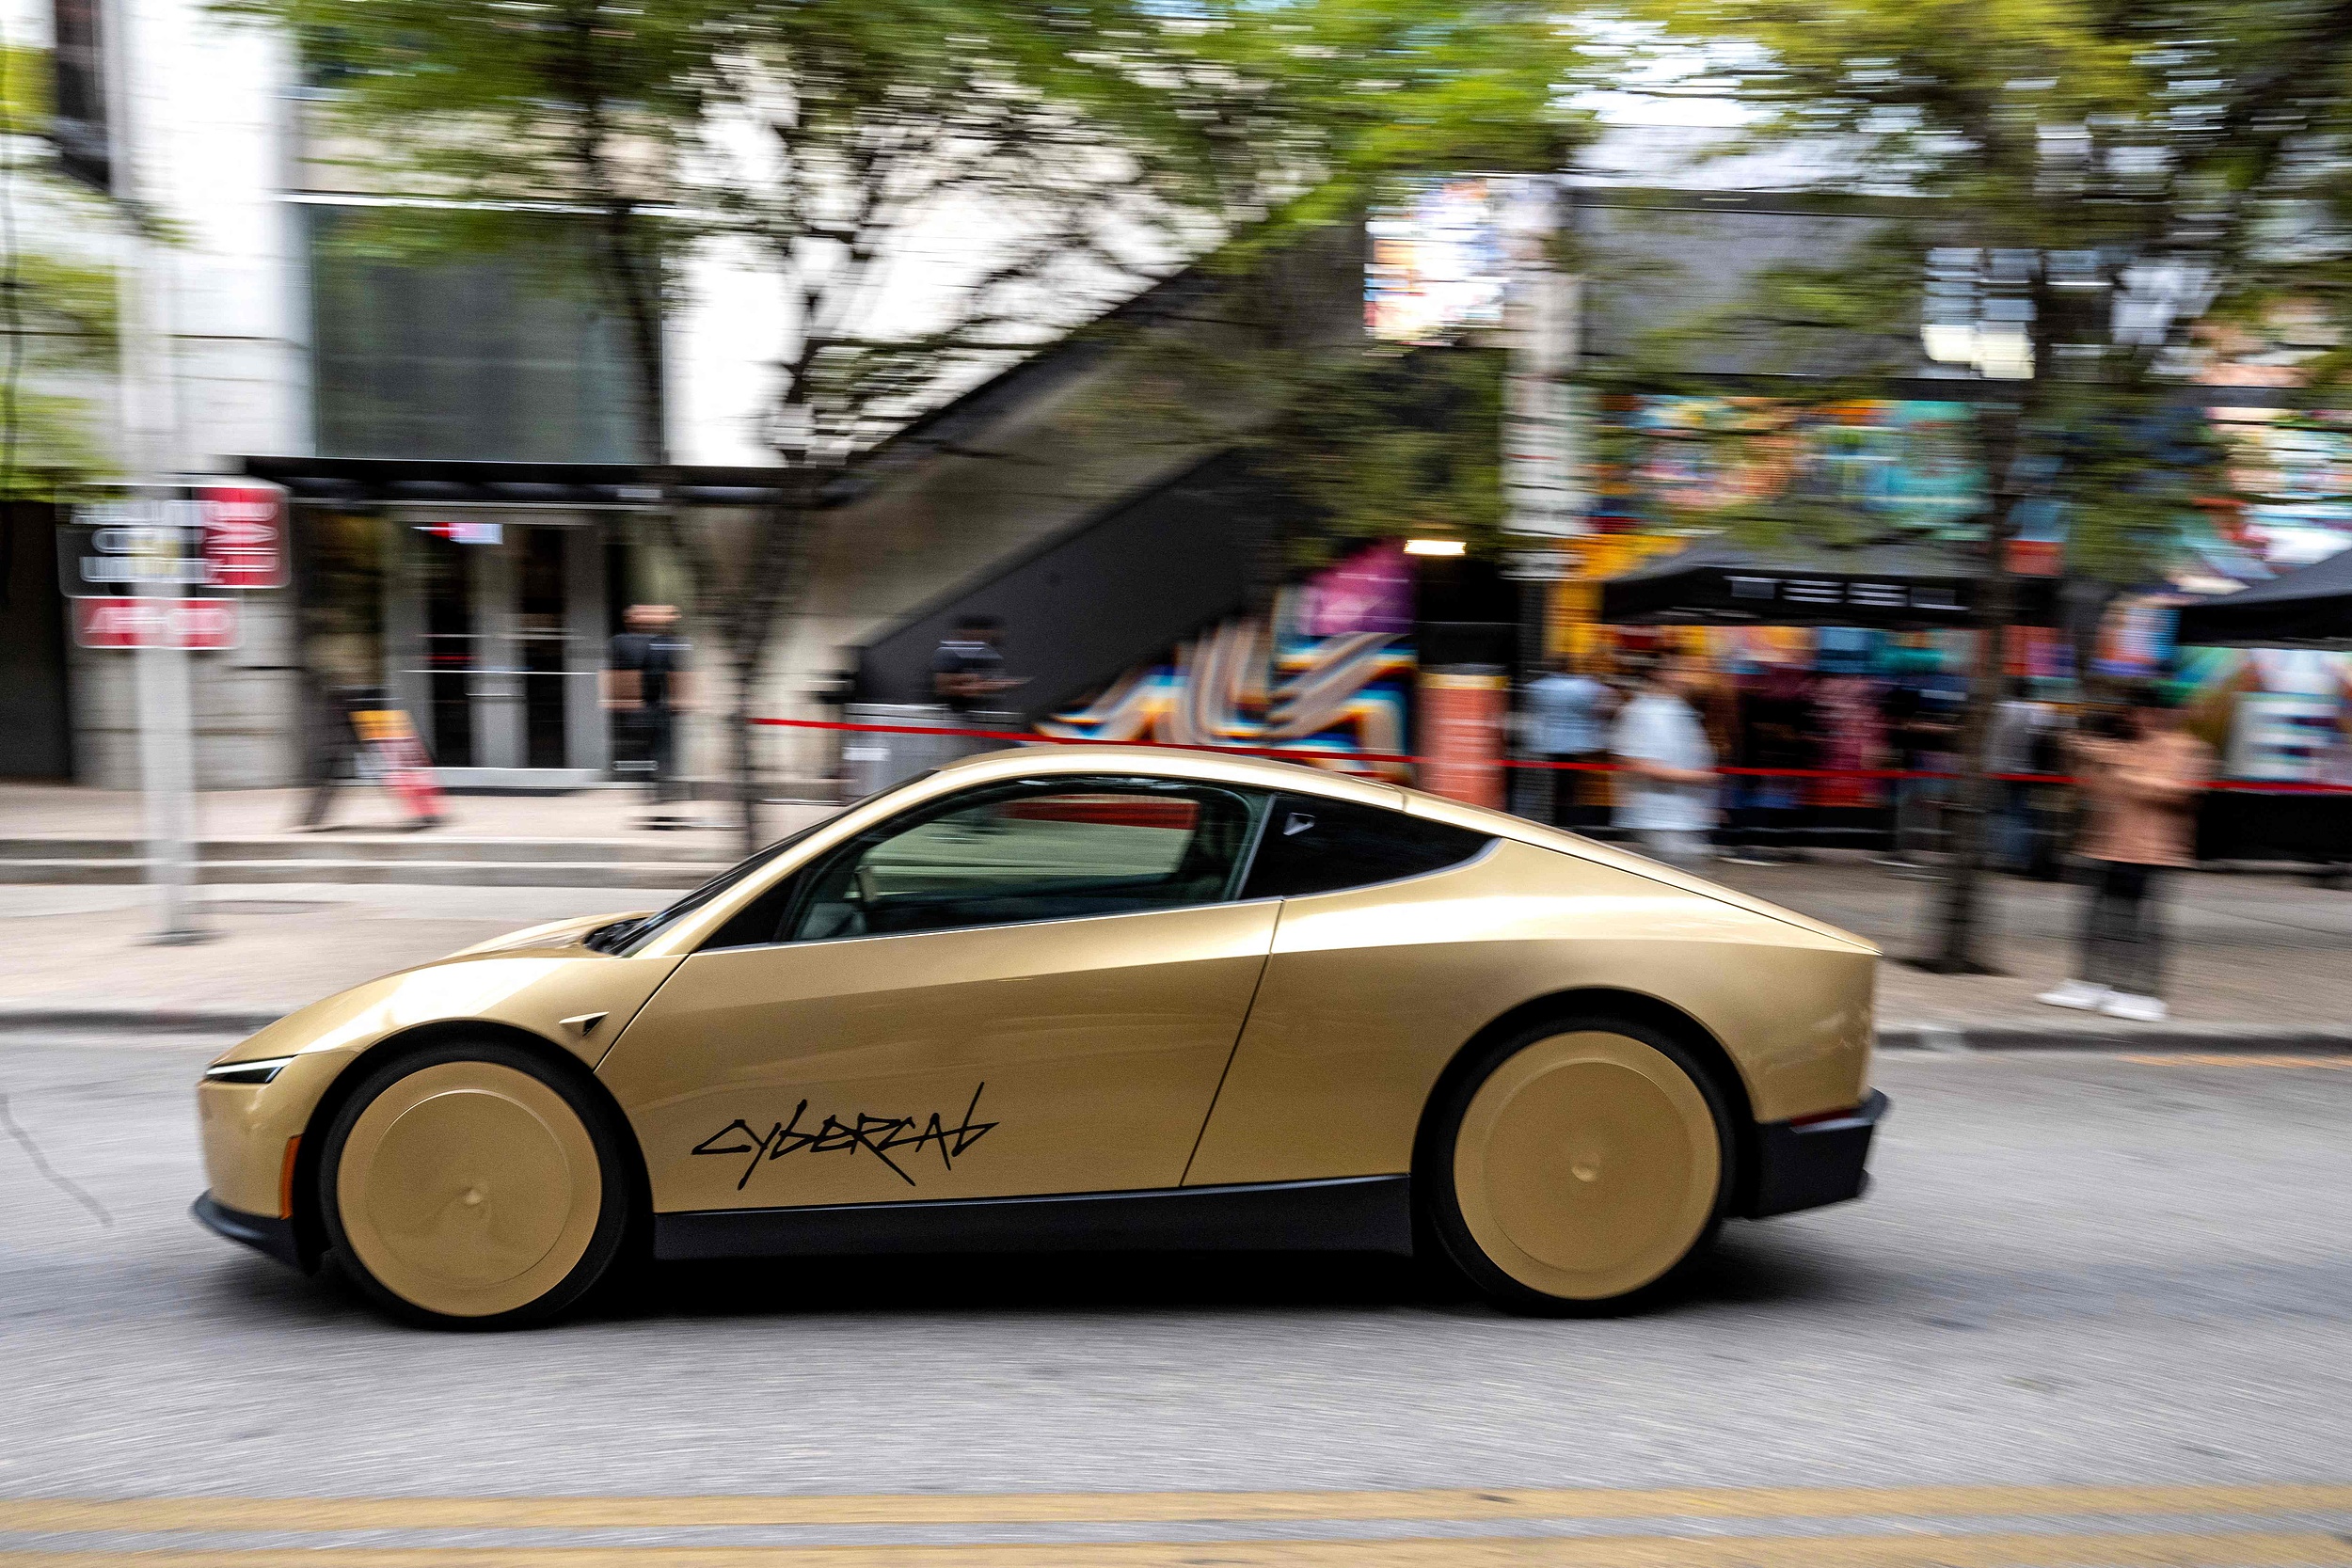
据 X 用户 Kyle Conner 发布的现场照片和技术细节,Cybercab 用线控刹车,每个车轮配独立执行器;前轮驱动,齿轮比较高,以降低电机噪音;电池为 4680 电芯,可支撑 50 万英里使用寿命;电气架构为 48V 低压,自动驾驶计算平台与 HW4 类似。它尚未面向客户销售,官网挂出一份表格收集采购意向,奥斯汀用户已可通过特斯拉去年上线的 Robotaxi 应用预约乘坐。
马斯克设想 Cybercab 成为特斯拉销量最大的车型,支撑一张全球无人驾驶出租车网络,车主闲置时也能把车投入车队接单。这一设想并不新鲜:2016年他就描述过能无干预横跨美国的车,2024年10月在洛杉矶展示了原型。但落地进度与承诺有距离:他称2025年底叫车服务将覆盖美国一半地区,2026年底有数以百万计无人驾驶出租车上路;而德州机动车辆管理局公开记录显示,截至9月3日,特斯拉在德州注册用于无人驾驶运营的车辆共420辆,其中45辆 Cybercab 获授权。Waymo 目前在美国14个城市运营 Robotaxi,约4000辆无人驾驶车辆在路上。
路线分歧也在同一时间摆上台面。8月26日,Waymo 车载软件副总裁 Srikanth Thirumalai 发表长博客《从2亿多英里完全自动驾驶里程中获得的10条AI经验》,文中未提特斯拉,但提出纯视觉不够,要安全、大规模铺开完全自动驾驶,必须同时依赖摄像头、激光雷达和毫米波雷达。特斯拉路径相反:马斯克2019年称激光雷达是「注定失败的徒劳之举」,2021年取消毫米波雷达,2022年取消超声波传感器,只依靠摄像头和人工智能。