 ice
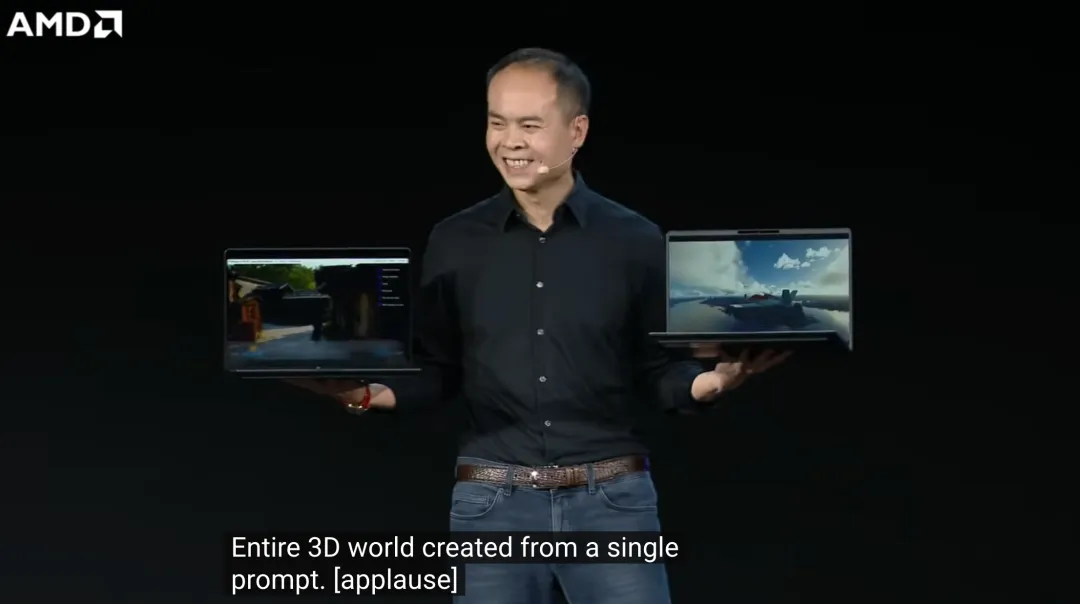
2026年9月4日,柏林国际消费电子展IFA开幕。AMD高级副总裁、计算与图形事业部总经理Jack Huynh在主题演讲中演示了一段画面:镜头穿过中国小镇的街巷,又拐上欧洲乡村的小路,光影随视角移动而变化,世界一路向前铺展。这不是事先渲染好的视频,而是实时生成、可以交互的三维世界。驱动它的,是蚂蚁集团旗下具身智能团队灵波科技的世界模型LingBot-World 2.0。
在登上这个舞台之前,灵波系列模型已经在具身智能的学术研究里被反复使用。世界模型有一个公认的难点,即物体恒存:镜头离开某个物体再转回来,模型还能不能把它还原出来。南洋理工大学、清华大学与普林斯顿大学的联合团队用这一难题测试模型的记忆能力,比较了LingBot-World v2、LongLive、Self-Forcing和Causal Forcing。在对象找回与场景重访测试中,LingBot-World v2生成的画面与目标画面的DINO特征相似度约为0.68,其余三个候选约为0.26。团队据此放弃其他候选,直接在灵波的底座上做记忆压缩,提出的DeCoPrune方案把历史缓存token削减了85%,生成速度提升四倍多,画面相似度仍保持在0.67。
类似的选择也出现在别的项目里。斯坦福大学视觉与学习实验室10月发布的OpenWAM,目标是为世界—动作模型建立一套统一的对比框架,最终采用LingBot-VA的Transformer架构、文本编码器和分词器,作为整套框架的参考实现。韩国KAIST与成均馆大学合作的FastOPD,则以LingBot-VLA作为教师模型,为约4.51亿参数的学生模型提供监督,学生模型单步推理的平均成功率从35.3%提高到51.2%。
当一项新研究要验证自己的方法、先跑通灵波的基线成为常规步骤,它的角色也从参赛者变成了这条赛道上的度量衡。除学术圈之外,灵波的模型还进入开发者的工具链,并出现在红海珊瑚礁的研究现场。LingBot-World 2.0除14B完整版外也做了开源,为全球开发者的再次开发留出了入口。