 miranda
乐享科技提出,其具身智能模型 Aether 以太大模型能在部署和执行中持续更新,并称其为“自进化”,是全球首个能自进化的具身智能模型。这个说法有争议:是模型参数变化,还是任务临时调整?调整能否变成可迁移能力?这需要谨慎看待。
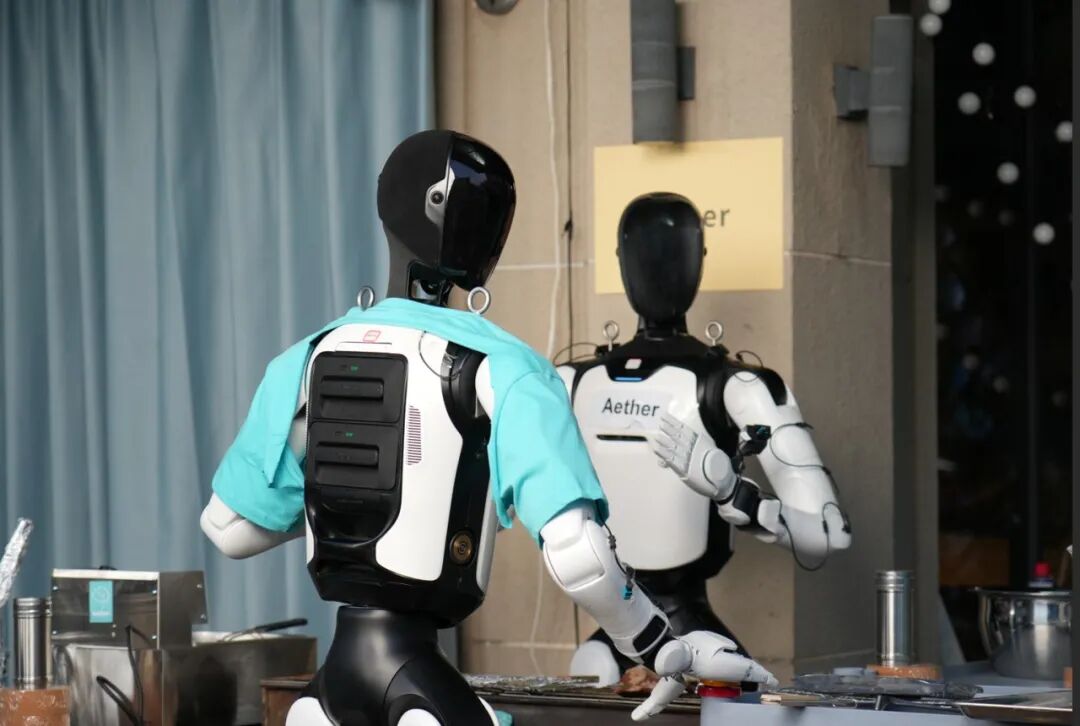
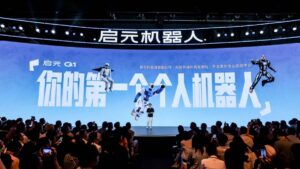
户外直播中,搭载该模型的机器人接受随机点单,完成食材和工具处理、烤制、翻面、上菜等烧烤任务,并应对临时打断、需求增加和场景变化。过程出现停顿、失败和重新调整。乐享科技似乎并不回避这些不完美,重点不是固定流程零失误,而是任务和环境变化后,机器人能否继续寻找信息、调整动作并推进任务。两个机器人本体全程互相传递任务信息、自主思考决策、分工协作。直播不能回答所有问题,但显示机器人可以失败,关键是失败后发生什么。
自进化至少涉及:发现现实与预测的偏差,判断哪些经验留下、哪些忘掉,以及把一次任务、场景、身体上的经验迁移到新的任务、场景和身体。
过去具身智能常用视觉、语言和动作连接路线。团队认为它擅长回答下一步做什么,未必理解为什么这样做和动作后果,并把 VLA 的局限概括为“不懂因果”,把传统 world model 的问题概括为“可生成、不可执行”。真实世界中,接触力、摩擦、滑动、遮挡、形变和目标变化都会让同一动作产生不同后果。以太大模型被描述为由世界状态、内部状态和能量状态耦合的动力系统,团队称其为“energy-driven state transition”,即能量驱动的状态转移。这里的能量不是电池电量,而是贯穿系统的评价地形,用来衡量状态取舍、信息缺口和计算重点。感知也成为任务的一部分:机器人带着问题寻找答案,比如还需要看到什么、当前视角能否消除不确定性、是否应先改变观察位置。团队称这种主动感知具有“感知意图”。