 Eileen
扫拖机器人长期以来形成了一套固定思路:先建图、再规划路线、遍历房间,然后按设定模式完成清扫。但走遍房间并不等于地面一定干净。遇到打翻的菜汁、含糖饮料等黏稠污渍时,按部就班地扫拖一轮,未必能清干净,甚至可能把污物抹开。
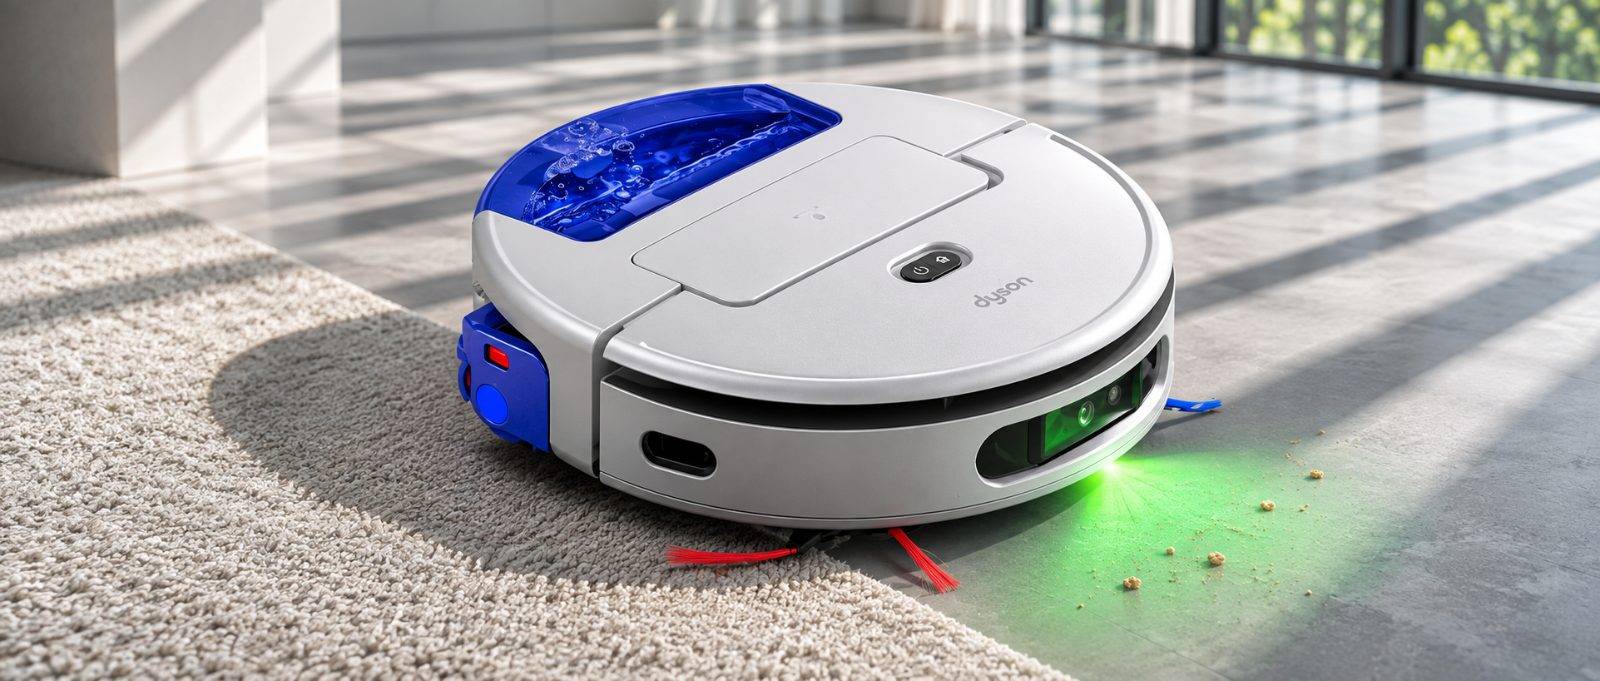
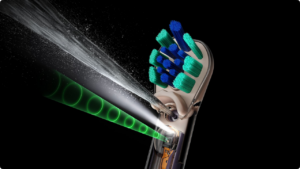
戴森此前在Dyson Unveiled全球发布会上推出了R3 Nurovi Spot+Scrub UV Ai智能扫拖机器人。它的思路是先发现污渍,再判断如何处理。机器继承自V15 Detect吸尘器的绿光显尘技术,用于显现地面微尘;同时加入UV紫外线显渍系统,针对可乐、牛奶、菜汁、宠物排泄物等液体干涸后留下的半透明残渍,通过荧光反应帮助识别。
识别之后,再决定怎么清洁
机身上的高清摄像头会持续观察地面,收集的信息交给AI探测系统处理。原文提到,这套系统可识别近200种家居环境中的污渍与物体:遇到玩具、拖鞋或数据线等障碍物时绕开;面对污渍和垃圾时,则根据污渍内容和地面材质调整清洁策略。在附着猫毛的短毛地毯上,机器会提升吸力,30000帕的吸力上限提供了调整空间。
更关键的是清洁后的检查。戴森为这套机器加入“检查作业”的环节:针对污渍擦洗后,通过“双灯系统”结合摄像头查看结果;如果污渍仍在,就继续擦洗,直到识别系统判断可以离开。原文将这套机制称为“洁癖算法”。它把光学、图像识别、人工智能和机械控制连成“清洁—检测—复扫”的反馈循环,使机器人不再只依赖固定清扫次数,而是根据地面实际情况调整动作。对用户而言,这种变化指向一个更朴素的目标:让地板真正干净。